
360度カメラを活用した現場向け状況共有ソリューション「Nossa360」を開発・提供する株式会社Nossa(ノッサ 以下、Nossa)は、守屋建設株式会社(長野県伊那市)、合同会社yasstyle(代表:松尾 泰晴)の協力のもと、ヒューマノイドロボット「Unitree R1」とNossa360を組み合わせた建設現場での実証を2026年9月24日に実施というリリースニュースをおとどけします。
ヒューマノイドロボ× Nossa360で遠隔臨場と現場の自動撮影・記録を検証
本実証では、ヒューマノイドが360度カメラを装着・保持して現場内を歩行し、Nossa360を通じて現場の360度映像をリアルタイムに遠隔地へ配信する「遠隔臨場」を実施。加えて、あらかじめ設定した動作に従って現場を歩行・撮影し、そのデータから現場のストリートビューを生成する「自動記録」を検証しました。
国土交通省 中部地方整備局 天竜川上流河川事務所をはじめ、多くの関係者に現地および遠隔から実証へご参加いただき、ヒューマノイドロボットの今後の建設現場への適用可能性について意見交換を行いました。
実証の背景 ―「誰がカメラを持って歩くのか」という現場DXの課題
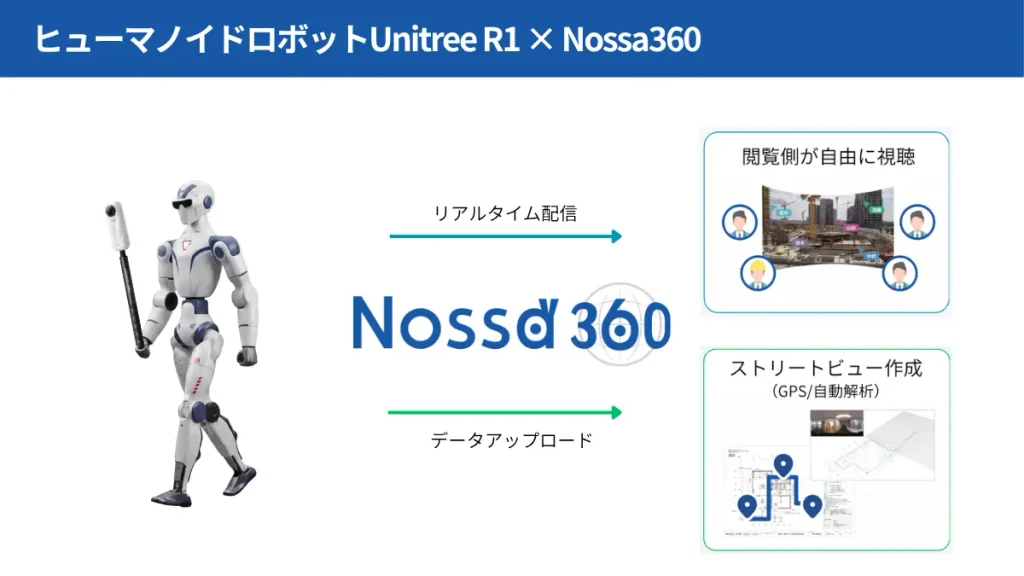
Nossa360は、市販の360度カメラを用いて、建設現場をはじめとする様々な現場の状況を遠隔地と共有・記録するサービスです。以下、大きく2つの機能を提供しています。
① リアルタイム機能
360度映像をリアルタイムで遠隔地へ配信し、離れた場所にいる関係者と現場の状況を共有しながらコミュニケーションできる機能です。いわば「360度映像版のテレビ会議」として、遠隔臨場や現場巡回、立会、見学会などに利用されています。
② アーカイブ機能
現場を360度カメラで撮影し、その画像を図面・地図上の撮影位置と紐付けて時系列で管理する機能です。現場専用の「Googleストリートビュー」のような環境を、現場を歩き回るだけで構築でき、過去の現場状況をいつでも振り返ることができます。
いずれの機能も、現場側では専門的な撮影技術を必要とせず、基本的には360度カメラを持って現場を歩くだけで利用できます。
一方で、Nossa360の現場導入が進む中で、「誰が、いつ、カメラを持って現場を歩くのか」がハードルになることがあります。デジタル化によって遠隔地側の移動や作業を削減できても、現場側で撮影を行う人員が必要であれば、現場全体としての省人化には限界があります。
これを解消し得るのが、ヒューマノイド型をはじめとするロボットの普及です。
身近になり始めたヒューマノイドロボットと現場DX
これまで建設・インフラ分野では、四足歩行ロボットなどを活用した現場巡回や点検の試行が国内外で進められてきました。
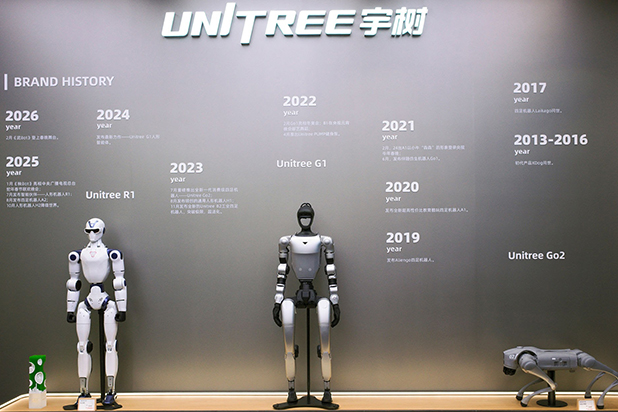
近年はヒューマノイドロボットの技術開発が急速に進み、従来に比べて導入を検討しやすい価格帯の製品も登場しています。今回使用したUnitree Robotics製「Unitree R1」は、人間に近い二足歩行と腕を備えた市販のヒューマノイドロボットです。
ヒューマノイドロボットの低価格化・高性能化は、AIをデジタル空間の中だけで活用するのではなく、ロボットなどを通じて現実世界を認識し、実際の動作につなげていく「Physical AI」が、建設現場をはじめとする実空間に適用されていく可能性を大きく広げています。
Nossaでは、こうしたヒューマノイドロボットが普及していく将来を見据えたとき、「360度カメラを持って歩くだけ」で利用できるNossa360は、ロボットとの親和性が非常に高いと考えています。
そこで今回、実際の建設現場においてUnitree R1とNossa360を組み合わせ、将来的な「人に代わってロボットが現場を歩き、遠隔地へ状況を伝え、現場を記録する」運用の可能性を検証しました。
実証① ヒューマノイドによる360度映像のリアルタイム遠隔臨場
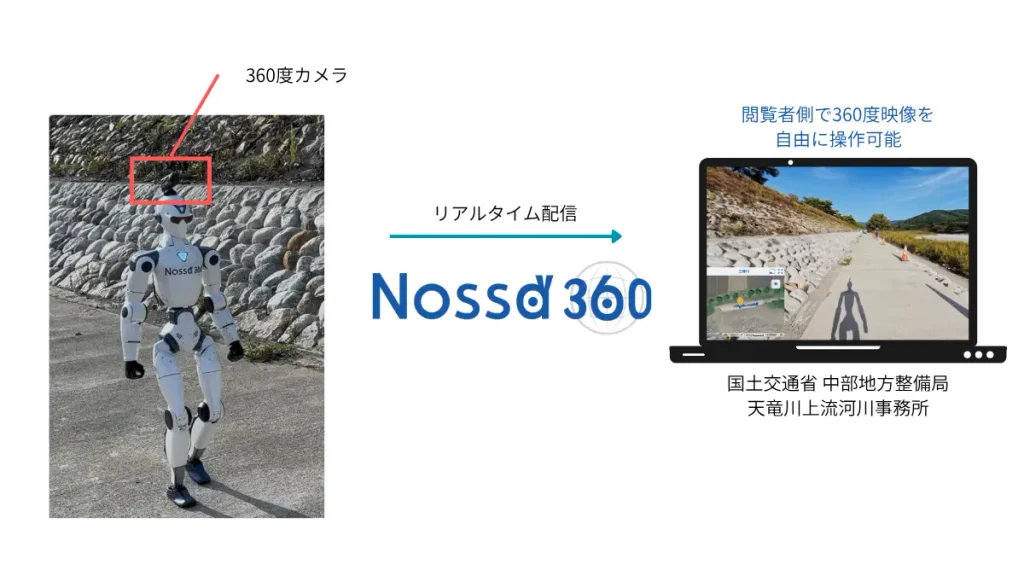
一つ目の実証では、Unitree R1に360度カメラを取り付け、ロボットを遠隔操作して建設現場内を歩行させました。そのカメラが取得する360度映像をNossa360を通じてリアルタイムに配信し、遠隔地の参加者がPC・タブレットから現場の状況を確認しました。
通常、Nossa360を使った遠隔臨場では、現場の担当者が360度カメラを持って移動します。
今回、その役割をヒューマノイドロボットが担うことで、将来的には「現場側に撮影者を配置することなく、必要な場所を遠隔から確認する」という運用につながる可能性を検証しました。
実証② プログラムされた歩行・撮影による現場ストリートビューの作成
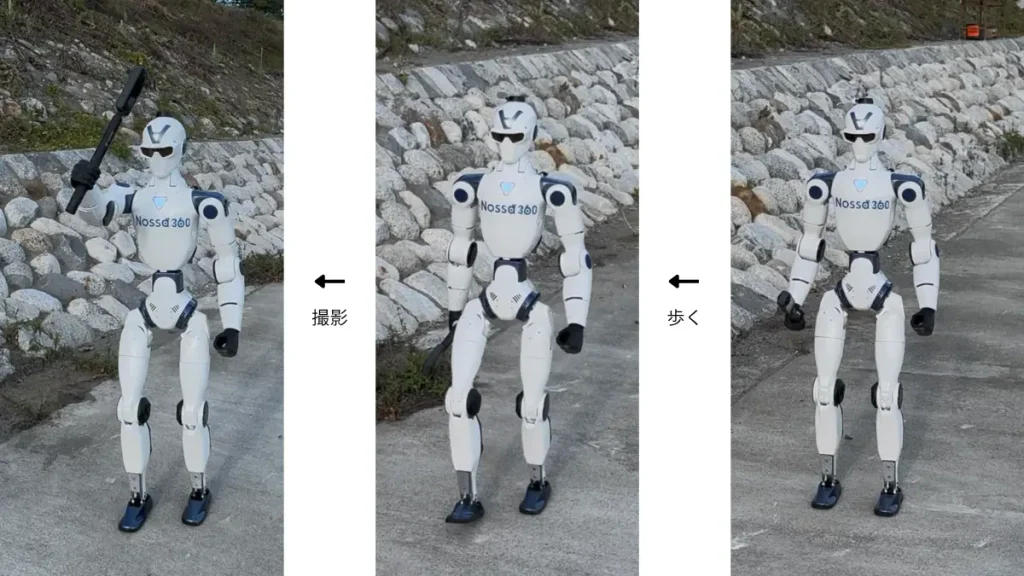
二つ目の実証では、Unitree R1に自撮り棒を持たせ、その先端に360度カメラを設置しました。あらかじめ設定したプログラムに従ってR1を歩行させ、
「歩行する」→「停止する」→「カメラを掲げて360度写真を撮影する」
という動作を繰り返しました。
取得した360度画像はNossa360上で自動整理され、ロボットが歩いたルートに沿って現場を振り返ることのできる、ストリートビュー形式の現場記録となります。
人がカメラを持って巡回・撮影する作業をロボットに置き換えることができれば、定期的な現場記録や巡回業務を自動化できる可能性があります。
[生成されたストリートビュー画面はこちらからご覧いただけます]
「記録する」から「現場データを資産に変える」へ
Nossaでは、360度映像や画像を単に蓄積するだけではなく、そこから得られる空間データに「意味」を持たせ、現場データそのものを資産として活用できる環境の実現に取り組んでいます。
これまで現場で撮影・保存される画像や映像は、施工記録として保管したり、何か問題が発生した際に確認したりする、いわば「記録」や「保険」として利用されることが中心でした。
Nossaが目指しているのは、その一歩先です。
例えば、
蓄積された過去の360度データから、必要な設備や部材、特定の状況を探し出す
過去と現在の現場状況を比較し、変化を把握する
映像・画像から取得できる空間情報をもとに、進捗状況を推定・試算する
蓄積された現場映像の中から異常や確認すべき箇所を抽出する
など、撮影したデータを「後から見るための記録」から、「検索・分析・判断に利用できるデータ」へ変えていくことを目指しています。
ヒューマノイドをはじめとするロボットが定期的に現場を巡回し、360度データを継続的に取得できるようになれば、人が意識的に撮影作業を行わなくても、現場の空間データが継続的に蓄積されていきます。つまり、「ロボットによるデータ取得の自動化」で、「蓄積された空間データの知能化」をさらに加速できる可能性があります。
Nossa360を通じて取得・蓄積される360度動画像や空間データを活用することで、「データを蓄積する」だけのサービスから、「蓄積された現場データから新たな価値を生み出す」サービスへと進化させていきます。
東京大学・合同会社yasstyleとの共同研究にもデータ・実証環境を提供
こうした「蓄積された現場データに意味を持たせる」取り組みの一環として、東京大学 大学院工学系研究科 総合研究機構の全 邦釘(チョン・パンジョ)特任教授と合同会社yasstyleが進める「360°カメラ画像とAIを用いた橋梁点検技術」の共同研究にも協力しました。自社だけですべての技術を開発するのではなく、AI・画像解析・ロボティクスなど、それぞれの領域で専門性を持つ企業・研究機関と積極的に連携しながら、この方向性の実現を目指してまいります。
現時点での実用化だけでなく、数年先の現場を見据えて
今回の実証は、人を直ちにヒューマノイドロボットに置き換え、実際の現場業務を全面的に自動化することを目的としたものではありません。
不整地への対応、移動速度、バッテリー、安定性、安全性、遠隔操作性など、ヒューマノイドロボットを建設現場で日常的に運用するためにはさまざまな検証が必要です。
一方で、ヒューマノイドロボットの性能向上と低価格化が今後も進めば、「人が行っている単純な移動や撮影」をロボットに置き換えられる場面は増えていく可能性を強く感じることができました。
ロボット側に複雑な現場判断や専用作業を求めず、「カメラを持って歩く」というシンプルな役割から活用を始められることは、Nossa360とヒューマノイドロボットを組み合わせる上での大きな特徴です。
Nossaは、Physical AIが現実の現場へ広がっていく将来も見据え、今回の実証で得られた知見をもとに、ロボットとの組合せにも適したNossa360の機能改善を進め、建設業界をはじめとする現場における省人化・遠隔化、高度化に貢献してまいります。
弊社では、担い手不足への対応や生産性向上のため、新しい技術を積極的に取り入れています。新しい技術の活用においては、実際の現場で試し、可能性と課題の両方を確認していくことが重要だと考えています。
今回、ヒューマノイドロボットと360度カメラを組み合わせ、遠隔臨場や現場記録を実際の現場で試行することができ、今後の可能性にとてもワクワクしました。現時点で見えてきた課題も含め、今後の技術進化によってどのような現場業務を省人化できるのか、引き続き検証していきたいと考えています。
守屋建設株式会社 代表取締役 守屋 清志様
建設DXでは、技術そのものの新しさだけではなく、実際の現場業務の中でどのように使うかが重要です。
発展途上のヒューマノイドに高度な作業を求めることから始めるのではなく、まず『現場を歩く』『カメラを持つ』『決められた場所を撮影する』といった、人が日常的に行っているシンプルな業務から適用を考える今回の取り組みは、現場実装を考える上でも非常に興味深い試行になりました。
また、取得したデータを単に記録として残すだけでなく、AI等と組み合わせてどのように次の価値につなげるかも重要になります。今回の実証や共同研究を通じて得られた知見を、今後の建設現場におけるロボット・AI活用につなげていきたいと考えています。
合同会社yasstyle 代表 松尾泰晴様
「Nossa360」について
Nossa360は、市販の360度カメラを活用し、現場関係者間の情報共有・コミュニケーションを円滑にするソリューションです。大きく以下2つの機能があり、リアルタイムでのコミュニケーションから、現場映像の蓄積・共有までをトータルで実現します。
① リアルタイム機能
360度映像を現場から遠隔地へリアルタイム配信し、現場の状況を共有しながらコミュニケーションできるツール。
② アーカイブ機能
360度画像を図面・地図上の撮影位置にマッピングし、位置情報・時系列で管理できる現場記録ツール。
建設業を中心に、製造業、物流業、造船業など国内外のさまざまな現場で、安全パトロール、現地調査、検査・立会、遠隔臨場、見学会など幅広い用途で利用されています。
Nossa360サービスサイト:https://lp.nossa360biz.com/
Unitree R1について
Unitree Roboticsが開発・販売するヒューマノイドロボットです。
全高約123cm、重量約29kgの小型・軽量な機体で、二足歩行に加えて腕や腰、頭部などの関節を備えています。
本実証では、株式会社NossaがUnitree R1そのものを開発したものではなく、
市販されているR1とNossaが開発・提供する「Nossa360」を組み合わせて使用しています。
資料引用:Nossa
おわりに
今回ご紹介した株式会社Nossaによる「Unitree R1」と「Nossa360」の実証実験は、建設現場におけるロボット活用の「最も現実的で筋の良いアプローチ」を示してくれました。
これまで現場DXを進める上で大きな壁となっていたのが、「デジタル化のためのデータを、誰が現場で収集(撮影)するのか」というリソースの問題です。
今回の取り組みは、Unitree社が得意とする低価格・軽量なヒューマノイドを活用し、「カメラを持って歩く」というシンプルな役割をロボットに託すことで、そのボトルネックを見事に解消しようとしています。いきなりロボットに職人のような高度な手作業を求めるのではなく、「歩く」「カメラを掲げる」「記録する」という基本動作から現場実装を始める視点は、今後のロボット導入における極めて重要な示唆と言えます。
そして、この「ロボットが現場の『目』になる」というアプローチは、今回の遠隔臨場やストリートビュー作成だけにとどまらず、さらに広大な可能性を秘めています。
例えば、夜間や悪天候下での資材盗難・異常検知を担う「自動警備」、作業員の危険行動や立入禁止区域を監視する「安全誘導」、さらには航空法上の課題でもあるドローン点検時の地上の「目視監視員(補助者)」の代行など、現場のあらゆる安全・監視業務への横展開が期待できます。
Physical AI(身体性を持つAI)の進化により、ロボットが巡回して集めた空間データは単なる「保管用の記録」を超え、異常検知や進捗試算を行う「価値あるデータ資産」へと昇華していくはずです。
人手不足が叫ばれる現場において、ロボットが「確実な目」として動き回り、
人間はより安全でクリエイティブな意思決定に専念する――。
今回の実証実験は、そんな未来がすぐ目の前まで引き寄せられていることを強く感じさせるニュースでした。Physical AIが拓く現場DXの次なる展開に、引き続き注目していきたいと思います。
【リリースニュース配信元】
□株式会社Nossa
リリースニュース:https://prtimes.jp/main/html/rd/p/000000005.000117724.html
メールアドレス:info@nossa.co.jp
