
大成建設株式会社(以下、大成建設)は、「生産プロセスのDX」の一環として、施工図作成を手掛けるサン・エンジニアリング株式会社(以下、サン・エンジニアリング)と共同で、建築図面の2Dデータ(CAD)および3Dデータ(BIM)から建設現場で稼働するロボットの「専用マップ図面」を自動生成するシステム「AutoRoboMapSystem(A.R.M.S、読み方:アームス)」を開発(特許申請中)というリリースニュースをおとどけします。
A.R.M.S:アームス とは
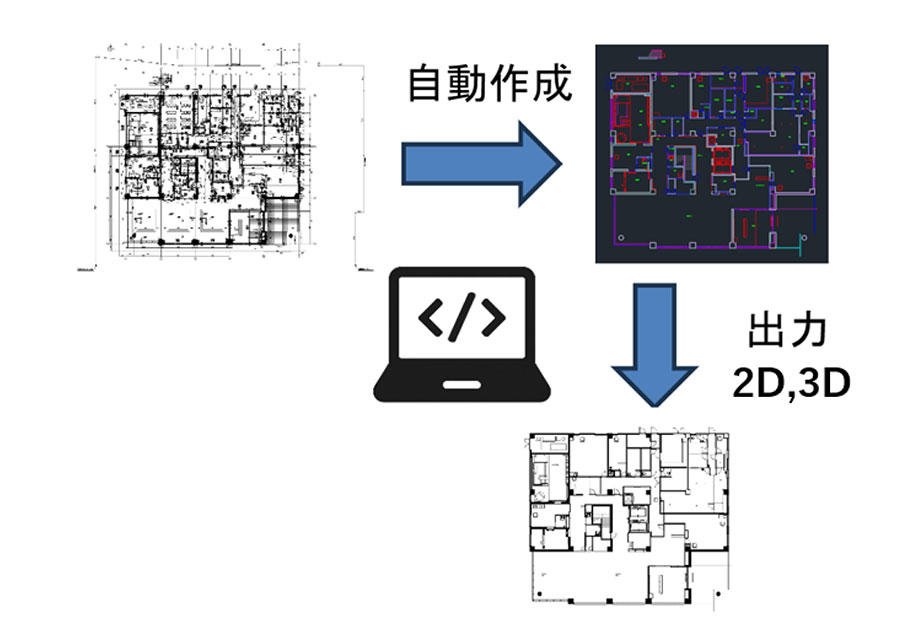
従来、自律型ロボットに現場での作業エリアや走行ルートを正しく認識させるには、人間のオペレーターが2Dデータから不要な文字や記号を一つずつ手作業で削除・調整する必要があり、多大な時間と手間がかかっていました。
本システム「A.R.M.S」は、既存の図面データ(2D・3D双方に対応)から、わずか数クリックの操作でロボット専用の地図を自動生成します。
これにより、図面調整にかかる作業時間を劇的に短縮するとともに、作成者による品質のばらつきを無くし均一化を実現。
建設現場におけるロボット導入のハードルを下げ、さらなる生産性向上に貢献します。
生産年齢人口が年々減少し、働き手の確保が全産業の共通課題となる中で、建設業界では施工に伴い人力で行っていた様々な作業を補助・代替する支援ロボットの導入が急速に進んでいます。
建設現場における代表的な事例では、建設資材の運搬・仕分け、溶接や部材の据え付け、床面などの仕上げ、清掃・片付け、照度測定ロボットなどが挙げられます。
これらのロボットの中には、照度測定ロボットや大成建設開発の清掃ロボットのように、高度な制御を実現するため、現場の構造を把握するための「デジタル地図(ロボット専用マップ)」を読み込ませるタイプもあります。
しかしながら、通常の施工図面にはロボットの走行には関係のない文字、設備記号、細かい寸法線などが無数に描かれており、これらが残ったままだとロボットにとっては、適切なマップ情報にはならず、誤作動を起こす原因になります。
そのため、これまでは専門のオペレーターが手作業でロボットに与える図面を「ロボットが認識できるシンプルな形」へ修正・加工する作業が発生しており、ロボット活用の普及に向けた大きな課題となっていました。
そこで大成建設は、ロボット専用図面の仕様をルール化し、汎用CADソフトやBIMソフトの各データから数クリックによってロボット向けの図面が自動生成できるシステムとして「A.R.M.S」を開発しました。
本システムの特長は以下のとおりです。
1. 2D・3Dデータに対応した自動図面生成
Autodesk社のAutoCAD(2Dデータ)およびRevit(3Dデータ)で作成した建物データから、容易にロボット専用図面を自動生成することができます。現場の状況に合わせ、2D・3Dのどちらからでもデータを出力可能です。
2. オペレーターの手作業をなくし作業時間を大幅短縮
図面からの不要な要素(文字・記号・寸法線など)を抽出・削除する手間がなくなることで、ロボット専用図面作成のための作業時間が大幅に短縮され、オペレーターの作業負荷軽減が図れます。
3. 人的エラーを防ぎ、品質の均一化を実現
ルールベースの自動処理アルゴリズムを採用したことにより、手作業で発生しがちだった「消し忘れ」や「誤消去」などの人的エラーを防止。作業者の熟練度によるばらつきのない、均一かつ高精度な品質での図面作成が可能です。
4. BIM属性情報の活用による高度なロボット制御への対応
単なる形状の自動変換にとどまらず、BIMデータの持つ豊富な「属性情報(室情報や部材の材質、エリアの特性など)」を活用。これにより、ロボットの環境認識精度を飛躍的に高めることができ、将来的な走行ルートの最適化や、より高度な施工・移動ロボット制御の実現にも柔軟に対応可能です。
今後 大成建設は、今回開発した「A.R.M.S」を自社が展開する様々な建設支援ロボットの運用プロセスへ本格的に組み込み、現場へのロボット実装をさらに加速させてまいります。
また、本システムの普及展開を通じて、自社のみならず建設業界全体の「ロボット前提の施工DX」をリードし、深刻化する担い手不足の解消と次世代の生産性向上に寄与してまいります。
資料引用:大成建設
おわりに
大成建設が発表した「AutoRoboMapSystem(A.R.M.S)」は、図面データから不要な要素を自動除去し、ロボット専用の地図を数クリックで生成する革新的なシステムです。
この技術の本質は、単なる図面変換の効率化にとどまりません。
ロボットの走行に必要な「あたり判定」や構造把握の基盤をBIM/CADデータから即座に切り出すことで、限られた建設現場において「人とロボットが安全に共存するための動的なデジタル基盤」を構築した点に真の価値があります。
従来の安全管理は、物理的な囲いによる「完全分離」や、作業員の注意義務に依存する形が主流でした。しかし、A.R.M.Sのように高度なBIM属性情報を保持したマップが日常的に活用される未来では、次のような新しい安全管理モデルへの進化が期待されます。
動的ゾーニング: 時間帯や進捗に応じて「人優先」「ロボット優先」のエリアをリアルタイムに入れ替える流動的な空間管理。
文脈に応じた自律制御: BIMの「高所」「狭小」「作業密度」などの属性を読み取り、危険エリアでロボットが自律的に減速・回避動作を行う制御。
意図共有による協働: コーナー死角などでロボットの移動予測を壁面投影やウェアラブル端末へ共有し、ヒヤリハットを防止する相互コミュニケーション。
データ循環型の現場改善: 走行・ニアミスログをBIMにフィードバックし、レイアウトや作業動線そのものを安全に最適化するエコシステム。
労働手不足に伴い、現場への施工ロボット導入は一気に加速しています。
ロボットを「ただ動かす」段階から、「人間と調和させ安全に成果を出す」段階へ――
A.R.M.Sのようなデジタル空間の構築技術は、今後の「ロボット前提の施工DX」と次世代の安全管理像を支える。まさに不可欠なプラットフォームと言えるでしょう。
【リリースニュース配信元】
□大成建設株式会社
リリースニュース
https://www.taisei.co.jp/about_us/wn/2026/261015_11170.html
